Выберите задачу для робота
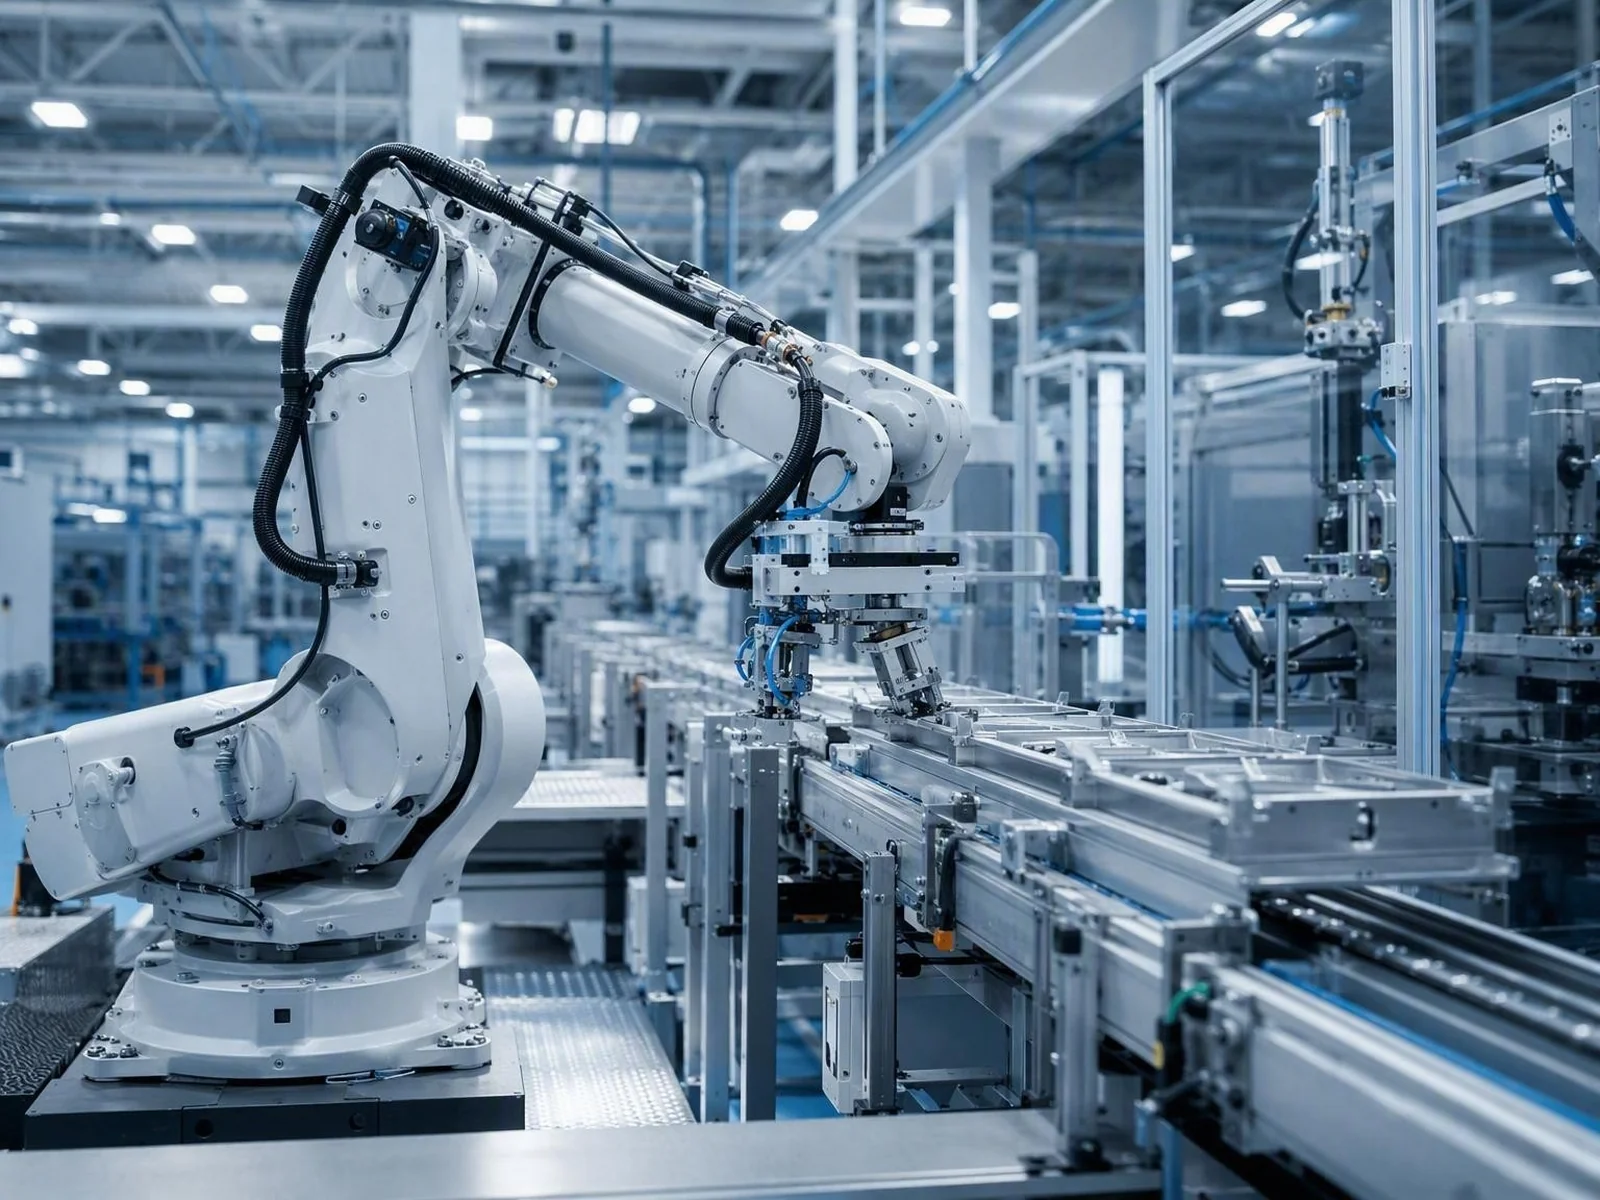
Самая распространенная ошибка в проектах с роботами — это покупка машины до определения задачи. Начните с выявления задач, которые являются повторяющимися, физически требовательными, опасными или трудными для постоянного выполнения. Загрузка и разгрузка, обслуживание машин, палетирование, снятие заусенцев, дозирование и инспекция — надежные отправные точки, поскольку движение предсказуемо, а выгода от качества измерима.
Грузоподъемность — это больше, чем вес детали
Рейтинги грузоподъемности робота включают инструменты на конце руки, а не только рабочую деталь. Захват, вакуумный захват или сварочная горелка могут весить несколько килограммов, и их центр тяжести находится далеко от монтажного фланца. Это смещение уменьшает эффективную грузоподъемность и может потребовать использования робота большего класса, чем это предполагает вес детали. Рассчитайте общую массу перемещения и ее момент перед выбором длины руки.
Дальность, время цикла и планировка
Необходимая дальность определяется рабочим объемом, а не одной точкой захвата. Нанесите на карту каждую позицию, которую должна коснуться рука, затем оставьте запас для безопасного зазора и будущих изменений. Время цикла должно определяться по такту линии: робот, который достаточно быстр на бумаге, но не может поддерживать темп на протяжении полного цикла, создает узкое место, а не устраняет его.
Инструменты на конце руки определяют успех
Инструменты — это область, где сосредоточены основные риски интеграции. Захваты должны соответствовать геометрии детали, качеству поверхности и вариациям допусков; вакуумные системы должны подходить под пористость и состояние поверхности; а интерфейсы быстросменных инструментов быстро окупаются, когда ячейка обрабатывает несколько вариантов деталей. Дизайн инструментов требует такого же инженерного внимания, как и выбор робота.
Безопасность и соответствие требованиям
Оцените риски перед установкой. В зависимости от применения защита может основываться на физическом ограждении, взаимозависимых световых завесах, сканерах с оценкой безопасности или сертифицированной совместной конфигурации с ограничениями по силе и скорости. Оценка должна охватывать всю ячейку, включая точки зажатия, выбрасываемые детали и доступ для обслуживания, и она должна быть задокументирована для аудита.
Интеграция с существующими системами управления
Роботизированная ячейка должна сосуществовать с тем, что уже есть на производственном этаже. Спланируйте интерфейс с ПЛК: сигналы рукопожатия для наличия детали, завершения цикла и неисправности, а также взаимозависимости, которые безопасно останавливают обе стороны. Если существующая машина общается по полевому шине, соответствие этому протоколу сокращает время наладки и дает операторам единое представление о процессе.
Планируйте изменения
Требования к производству меняются. Оставляя запасные входы и выходы, резервируя пространство на полу для дополнительного приспособления и сохраняя модульность инструментов, вы облегчаете последующее расширение вместо того, чтобы вынуждать перестройку.