Chọn Nhiệm Vụ Trước Khi Lắp Robot
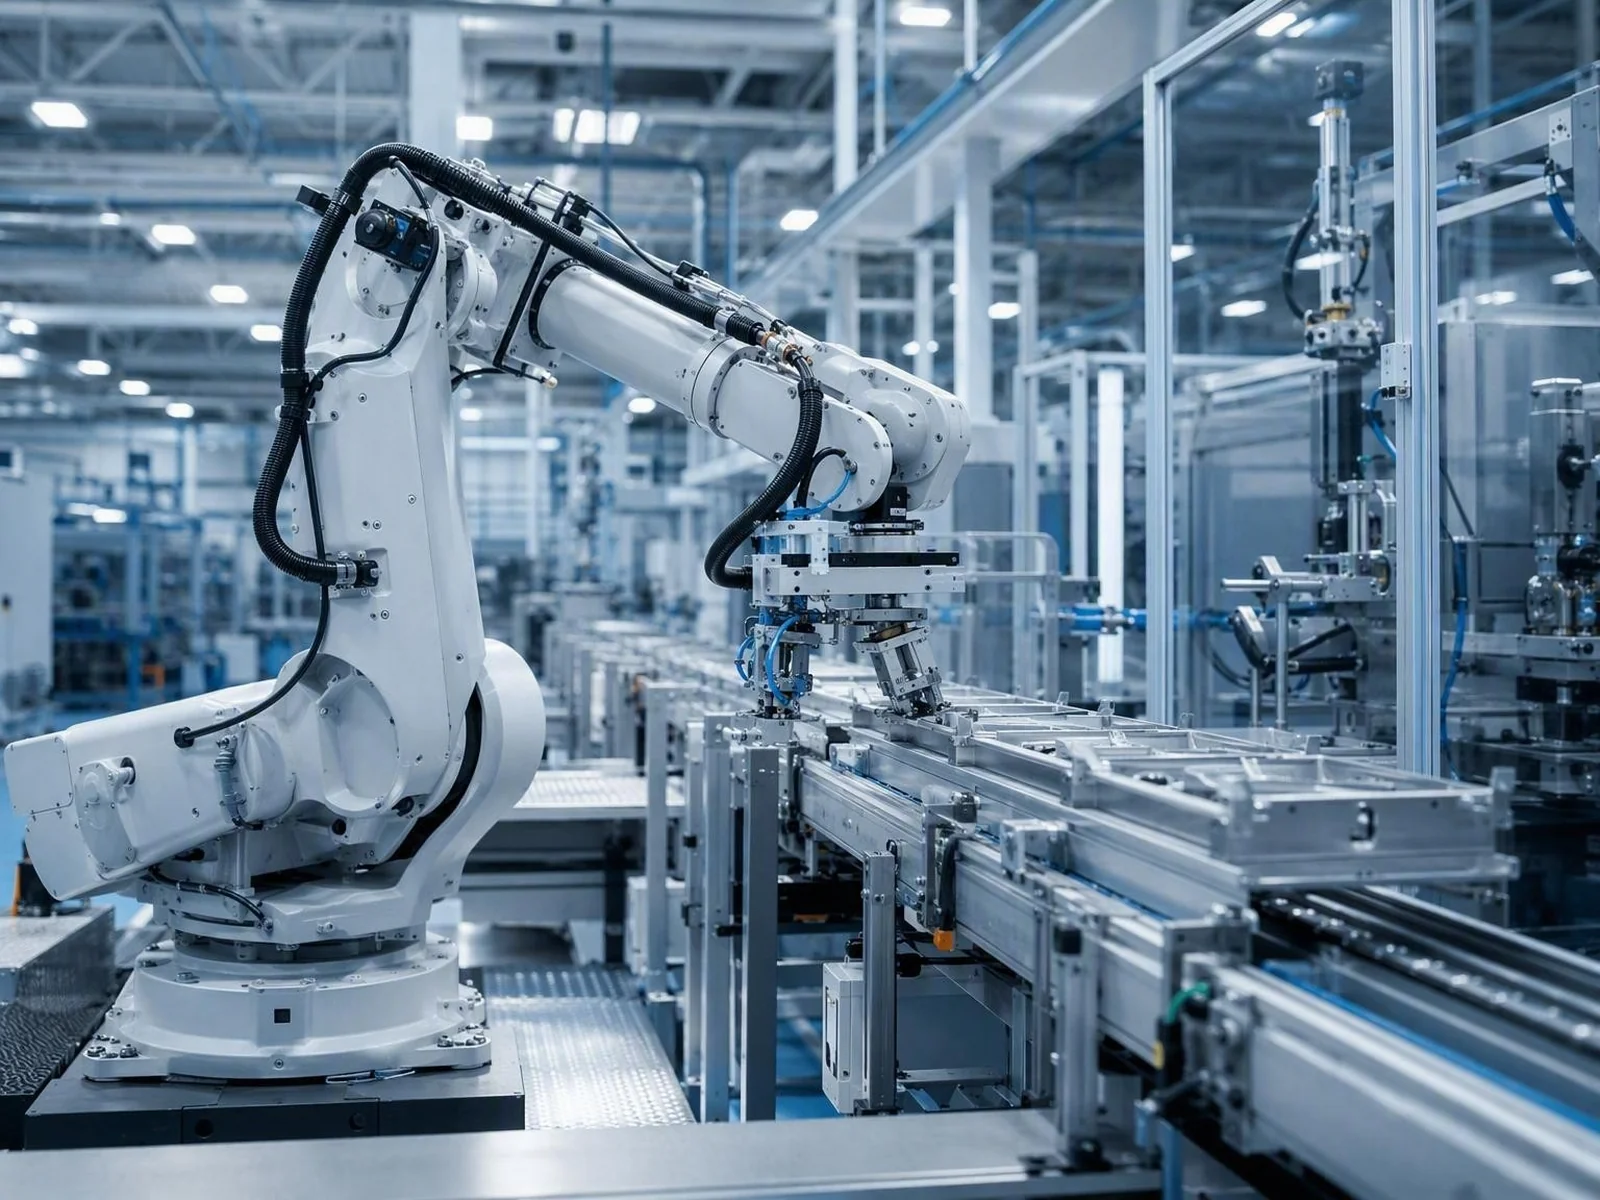
Nhầm lẫn phổ biến nhất trong các dự án robot là mua máy trước khi xác định công việc. Bắt đầu bằng cách xác định các nhiệm vụ lặp đi lặp lại, đòi hỏi thể chất, nguy hiểm hoặc khó khăn trong việc duy trì nhân lực. Tải và dỡ hàng, chăm sóc máy móc, xếp pallet, loại bỏ burr, phân phối và kiểm tra là những điểm khởi đầu đáng tin cậy vì chuyển động là có thể dự đoán và lợi ích về chất lượng là có thể đo lường.
Tải Trọng Không Chỉ Là Trọng Lượng Phần
Đánh giá tải trọng của robot bao gồm cả công cụ ở cuối cánh tay, không chỉ là chi tiết công việc. Một bộ kẹp, bộ cốc chân không hoặc mỏ hàn có thể nặng vài kilogram, và trọng tâm của nó nằm xa so với mặt bích gắn. Sự lệch này làm giảm tải trọng hiệu quả và có thể buộc phải sử dụng một lớp robot lớn hơn so với phần đơn lẻ sẽ gợi ý. Tính toán tổng khối lượng di chuyển và mô men của nó trước khi xác định kích thước cánh tay.
Khoảng Cách, Thời Gian Chu Kỳ và Bố Trí
Khoảng cách cần thiết được xác định bởi không gian làm việc, không phải bởi một điểm lấy hàng đơn lẻ. Lập bản đồ mọi vị trí mà cánh tay phải chạm vào, sau đó cho phép khoảng trống an toàn và thay đổi trong tương lai. Thời gian chu kỳ nên được rút ra từ takt của dây chuyền: một robot đủ nhanh trên giấy nhưng không thể giữ nhịp trong suốt chu kỳ tạo ra một nút thắt thay vì giải tỏa một nút thắt.
Công Cụ Ở Cuối Cánh Tay Quyết Định Thành Công
Công cụ là nơi mà phần lớn rủi ro tích hợp nằm. Các bộ kẹp phải phù hợp với hình học phần, hoàn thiện bề mặt và biến đổi dung sai; hệ thống chân không phải phù hợp với độ xốp và điều kiện bề mặt; và các giao diện thay đổi nhanh mang lại lợi ích nhanh chóng khi một ô xử lý nhiều biến thể phần. Thiết kế công cụ xứng đáng nhận được sự chú ý kỹ thuật như việc chọn robot.
An Toàn và Tuân Thủ
Đánh giá rủi ro trước khi lắp đặt. Tùy thuộc vào ứng dụng, biện pháp bảo vệ có thể dựa vào bảo vệ vật lý, rèm ánh sáng liên kết, máy quét đạt tiêu chuẩn an toàn hoặc cấu hình hợp tác được chứng nhận với giới hạn lực và tốc độ. Đánh giá phải bao gồm toàn bộ ô, bao gồm các điểm kẹp, các phần bị đẩy ra và lối vào bảo trì, và nó nên được tài liệu hóa để kiểm toán.
Tích Hợp Với Các Điều Khiển Hiện Có
Một ô robot phải đồng tồn tại với những gì đã có trên sàn. Lập kế hoạch giao diện với PLC: tín hiệu bắt tay cho phần hiện có, chu kỳ hoàn thành và lỗi, cộng với các khóa liên kết dừng cả hai bên một cách an toàn. Nơi mà máy hiện có giao tiếp qua bus trường, việc khớp với giao thức đó giữ cho việc đưa vào hoạt động ngắn gọn và cung cấp cho người vận hành một cái nhìn duy nhất về quy trình.
Kế Hoạch Cho Sự Thay Đổi
Các yêu cầu sản xuất thay đổi. Để lại các đầu vào và đầu ra dự phòng, dành không gian sàn cho một thiết bị bổ sung, và giữ cho công cụ có thể thay đổi mô-đun giúp việc mở rộng sau này trở nên đơn giản thay vì buộc phải xây dựng lại.